一、引言
随着制造业向智能化、柔性化方向转型,传统数控机床(CNC)加工单元中人工上下料的模式已成为制约效率与一致性的瓶颈。如何实现高效、精准、可快速切换的自动化上下料,成为数控机床制造与使用企业共同关注的课题。复合机器人——融合移动底盘与协作机械臂的智能装备——正为这一场景提供理想的柔性解决方案。
二、CNC机床上下料的痛点与需求
在数控机床制造及零件加工过程中,上下料环节通常面临以下挑战:
- 工件重量与尺寸差异大:从数公斤到数十公斤的铸件、棒料、盘套类零件,人工搬运劳动强度高。
- 节拍要求严格:机床加工时间固定,上下料速度直接影响设备利用率。
- 多品种小批量生产:频繁换产要求上下料系统具备快速重构能力。
- 精度与一致性:人工装夹易出现定位偏差,影响加工质量。
因此,数控机床制造企业迫切需要一种兼具移动灵活性、操作柔性和部署经济性的自动化上下料方案。
三、复合机器人的技术特点
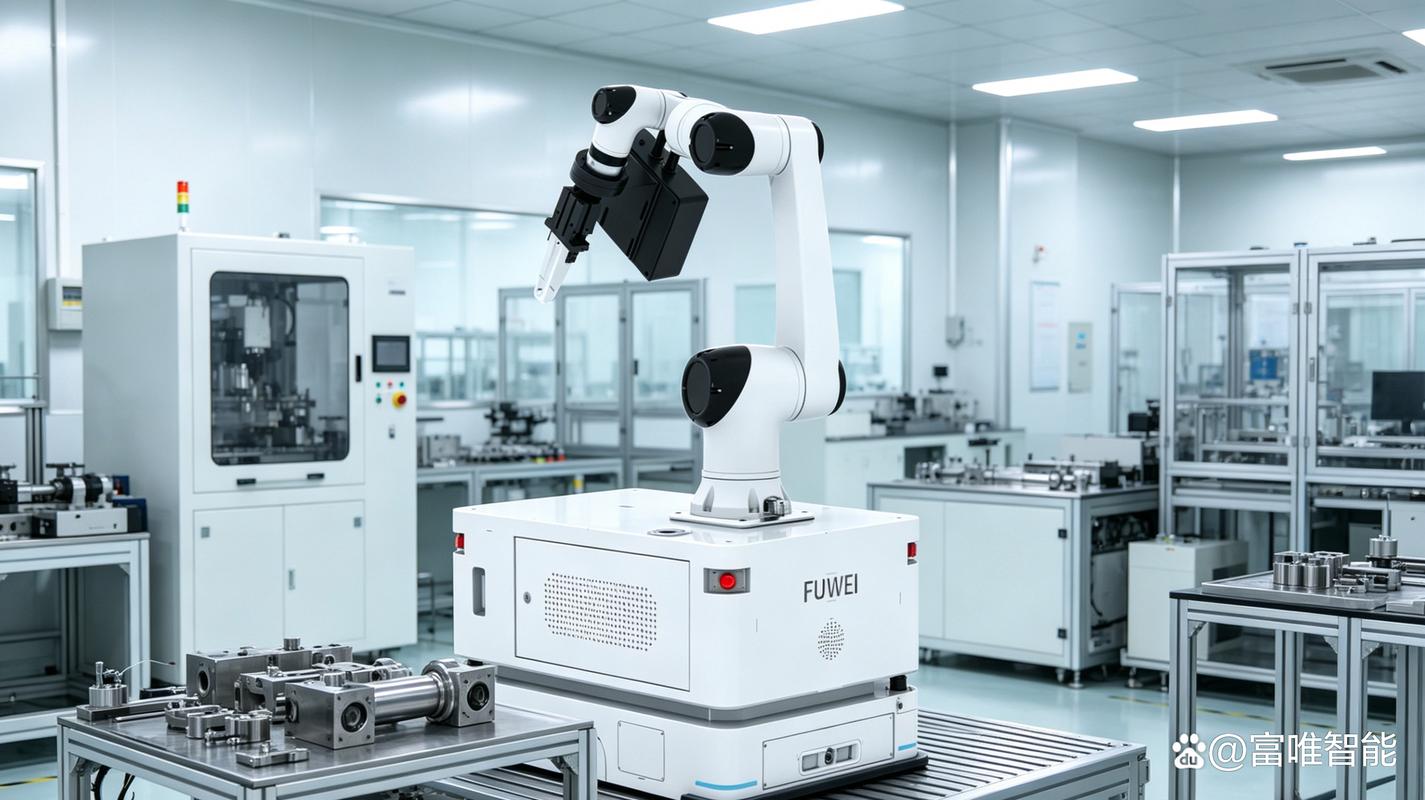
复合机器人由以下核心模块构成:
- 自主移动平台(AGV/AMR):实现机床之间、缓存区与机床之间的物料转运,无需改造地面轨道。
- 协作机械臂:具备安全碰撞检测、拖拽示教与力控功能,可完成抓取、放置、翻转等动作。
- 视觉与力觉感知系统:用于工件识别、定位补偿及精密装配。
- 末端执行器:根据工件类型可更换手爪、电磁吸盘或专用夹具。
- 调度与控制软件:与机床PLC、MES系统对接,实现任务分配与状态监控。
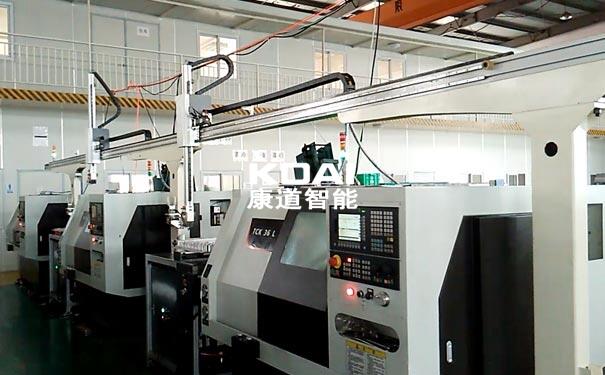
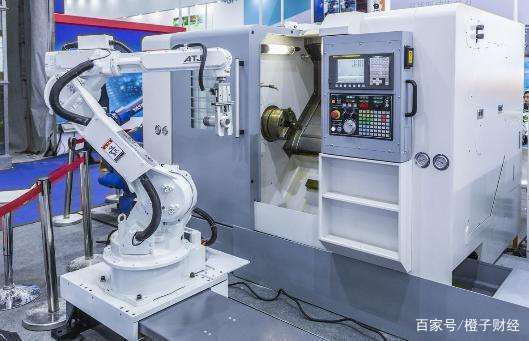
相比传统桁架机械手或关节机器人固定工位方案,复合机器人无需大规模改造产线,能够在不同CNC机床之间自主移动,实现“一机多床”的柔性服务。
四、复合机器人在CNC柔性上下料中的应用模式
1. 单机服务模式
复合机器人驻守在一台CNC机床旁,完成毛坯上料、成品下料与卡盘/夹具清洁。适用于大尺寸、高节拍要求的加工单元。
2. 多机巡检模式
一台复合机器人按调度指令依次服务多台CNC机床,在机床加工间隙完成上下料。该模式显著提高机器人利用率,降低单台机床的自动化改造成本。
3. 与数控机床制造产线集成
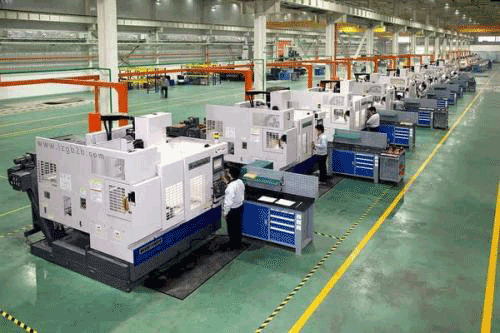
在数控机床的整机制造过程中,复合机器人可用于对主轴箱、床身、刀库等关键零件的加工上下料,并与AGV物流系统、立体仓库无缝衔接,构建从毛坯到成品的无人化车间。
五、柔性上下料的关键技术
- 快速标定与手眼协同:通过视觉标定实现机器人与机床卡盘、料仓的相对定位,换产时自动更新工件坐标。
- 力控柔顺装配:针对轴孔配合、齿毂装夹等场景,采用力/位混合控制,避免卡滞与损伤。
- 安全互锁与人机协作:机床防护门自动开合、机器人安全速度限制、区域扫描仪联动,确保作业安全。
- 数字孪生与调度优化:在虚拟环境中仿真上下料节拍,动态优化机器人行走路径与机床排程。
六、在数控机床制造中的价值
对于数控机床制造企业而言,复合机器人柔性上下料系统可带来直接效益:
- 提升设备利用率:减少机床待机时间,据实践统计可提升OEE 15%~30%。
- 降低人工依赖:一名操作员可监控多台机床及机器人,缓解技能工人短缺问题。
- 增强柔性:同一系统可适应不同型号零件与机床布局,换产时间从数小时缩短至数十分钟。
- 保证质量一致性:机器人重复定位精度可达±0.05mm,减少人为误差。
- 改善工作环境:避免人工接触切削液、铁屑与重型工件,降低安全风险。
七、应用案例简述
某数控机床制造企业对其箱体加工线进行柔性化改造。原有3台卧式加工中心依赖人工上下料,单件辅助时间约4分钟。引入一台复合机器人并配置双工位料台后,机器人按MES指令在3台机床间循环作业,单件辅助时间降至2.2分钟,设备日产量提升约35%,且可实现夜班无人值守。
八、挑战与展望
尽管前景广阔,复合机器人在CNC上下料场景仍面临挑战:
- 节拍匹配:行走与抓取时间需精打细算,避免成为新瓶颈。
- 高精度需求:部分精密零件要求定位精度优于0.02mm,对视觉与力控提出更高要求。
- 标准化接口:不同品牌CNC的通信协议与卡盘接口差异较大,需推动标准化。
- 投资回报周期:通过提高复合机器人利用率和模块化设计降低成本。
随着5G、AI视觉与边缘计算的发展,复合机器人将具备更强的自主决策与自适应能力,真正实现“一台机器人服务一个车间”的柔性制造愿景。
九、
复合机器人赋能CNC机床柔性上下料,不仅是自动化技术的升级,更是数控机床制造模式向智能化、柔性化演进的重要路径。通过移动协作机器人与数控机床的深度融合,企业能够在多品种、变批量生产中保持高效、稳定与竞争力,为智能制造奠定坚实基础。